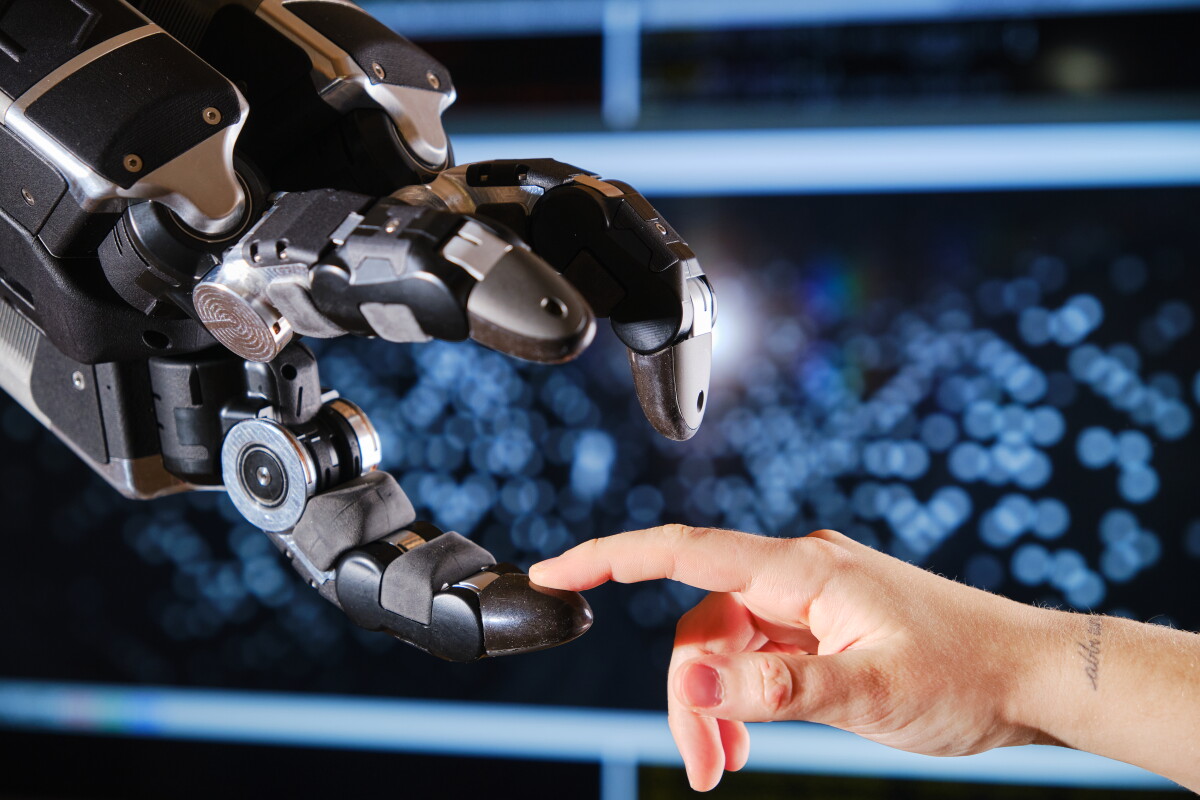
Mano, se você acha que seus pesadelos já eram ruins, segura essa. Imagina você acordar no meio da noite e ver uma mão robótica, totalmente desmembrada, andando pelos seus dedos como se fosse uma aranha bizarra vinda dos confins de um filme de terror. Pois é, isso não é roteiro de cinema, é a realidade de um projeto que acabou de surgir e que deixa qualquer um com a pulga atrás da orelha sobre onde a tecnologia está querendo chegar.
Essa parada toda foi desenvolvida por pesquisadores da ETH Zurich, que basicamente decidiram responder a pergunta mais aleatória do mundo: será que se a gente cortar a mão de um robô, ela consegue se virar sozinha? A resposta é um sim bem assustador, criando algo que lembra demais o Mãozinha da Família Addams, mas com um toque de IA que torna tudo muito mais inquietante para quem valoriza o sono tranquilo.

Para fazer essa monstruosidade funcionar, a galera da ETH Zurich equipou a mão com quatro juntas por dedo, permitindo uma mobilidade que é, no mínimo, perturbadora. O movimento não é programado de forma linear, mas sim controlado por um software baseado em redes neurais que calcula a posição de cada junta com base nos movimentos anteriores. É aquele tipo de engenharia que a gente vê em Notícias de hardware e pensa que é hype, mas que na verdade mostra um avanço técnico absurdo no controle motor.
O segredo por trás dessa caminhada cambaleante e sinistra é o reinforcement learning, ou aprendizado por reforço. O software foi treinado exaustivamente dentro de um simulador, onde a IA tentava andar, errava, caía e aprendia com o erro até conseguir dominar a arte de se deslocar. Isso significa que a mão não segue um script fixo, ela literalmente "aprendeu" a sobreviver e se mover no ambiente, o que é um salto enorme para a robótica moderna e para a integração com PC de alto desempenho.

Mas não pense que ela só serve para dar susto na galera. A utilidade real disso seria integrar essas mãos em robôs gigantes que precisem alcançar objetos em lugares apertados ou distantes, onde a carcaça bruta do robô não chegaria. Além de andar como uma aranha desajeitada, a mão consegue se desvirar sozinha quando cai e até interagir com o mundo real, empurrando pequenos objetos e apertando botões em um teclado, o que é a definição perfeita de "combustível para pesadelos".
É engraçado, ou talvez trágico, ver que enquanto a gente discute se a IA vai roubar o emprego de redatores e artistas, agora temos mãos robóticas independentes que podem, literalmente, digitar por nós. O vídeo de demonstração do projeto até coloca uma música alegre no fundo para tentar suavizar o impacto, mas não engana ninguém. A sensação é de que estamos a um passo de um uprising robótico onde a primeira coisa que vamos ver correndo pelo corredor é uma mão solitária vinda de 21 de setembro de 2026.
Olhando para o lado técnico, esse tipo de projeto é o que separa os brinquedos dos equipamentos de ponta. Quando vemos a precisão dos movimentos e a capacidade de adaptação da IA, fica claro que a robótica está saindo daquela fase engessada e entrando em algo muito mais orgânico e fluido. Se isso vai resultar em ferramentas úteis para a medicina ou apenas em criaturas que nos farão ter medo de olhar embaixo da cama, só o tempo dirá.
No fim das contas, a gente fica dividindo a opinião entre o deslumbramento tecnológico e o puro pavor. É fascinante ver o reinforcement learning aplicado de forma tão tangível, mas a execução visual é tão bizarra que beira o grotesco. É aquele tipo de inovação que a gente respeita a inteligência por trás, mas que prefere manter bem longe do nosso quarto durante a madrugada.

Meu veredito é que a ETH Zurich acertou em cheio na prova de conceito, mas criou um monstro visual. A tecnologia é sólida, a aplicação de redes neurais é impecável e o potencial de uso em robótica industrial é real, mas a estética "aranha de metal" é um erro fatal para a sanidade mental de qualquer pessoa. É o tipo de coisa que começa como um experimento e termina como o vilão de um jogo de terror indie na Steam.
Links Úteis
* Vídeo da Demonstração * Detalhes no Hackaday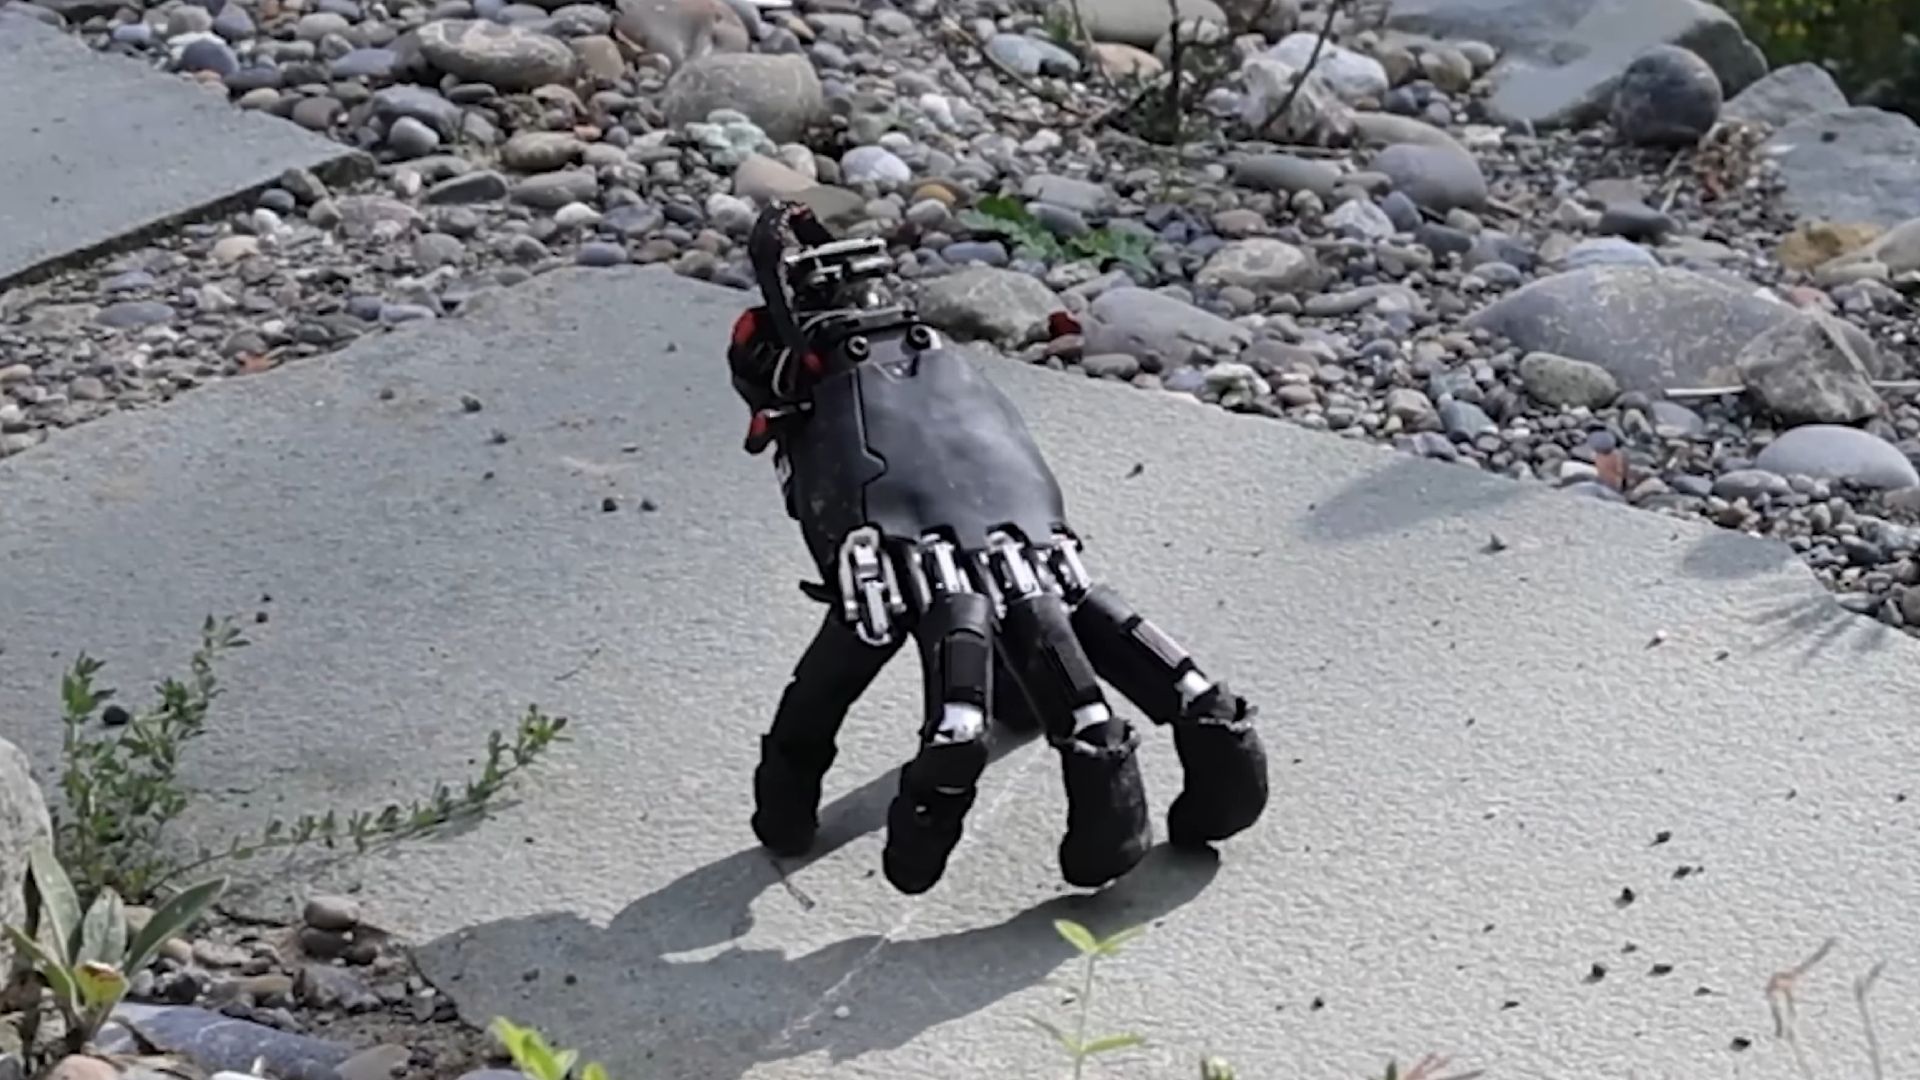
ETH Zurich Robotic Hand
Acesse o site oficial de ETH Zurich Robotic Hand para conferir notícias exclusivas, patch notes, atualizações, mídias oficiais e canais comunitários da desenvolvedora.


💬 Comentários da Comunidade
Carregando comentários...